

- 产品中心
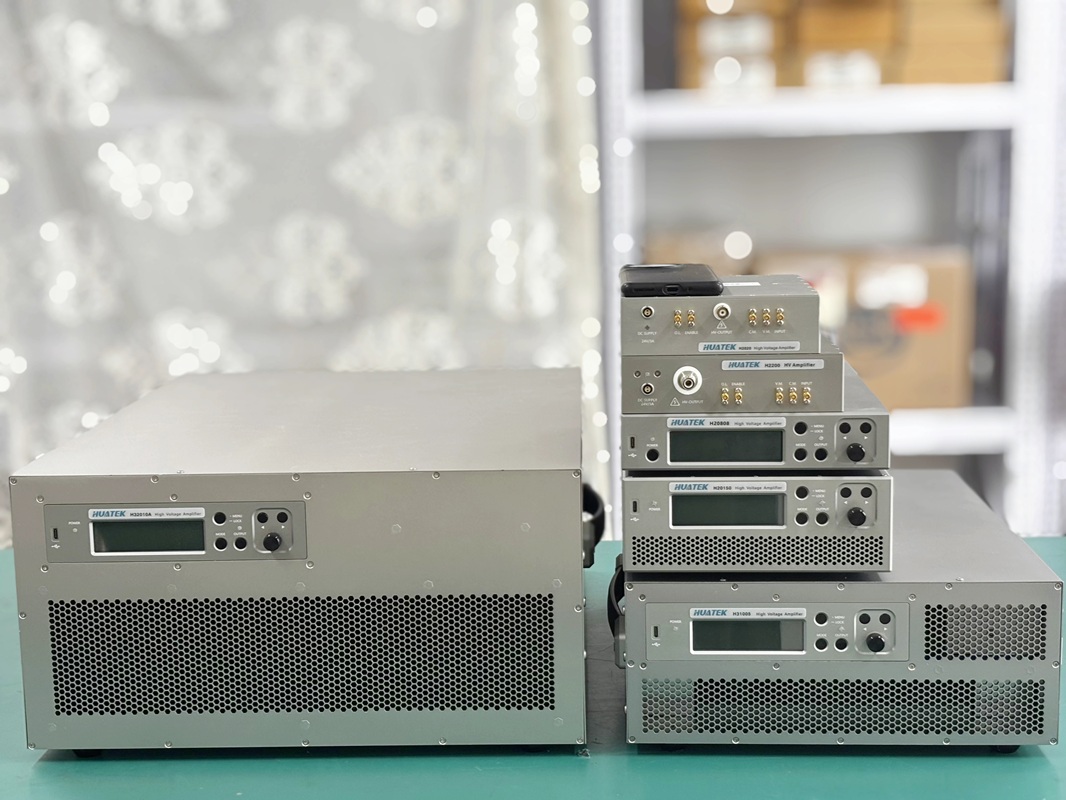
±30kV及以上 高压放大器±10kV~± 20kV放大器±800V~±7.5KV(1.6KVpp-15KVpp)放大器<±500V(<1000Vpp)放大器高压大电流放大器(1A以上)差分输出放大器嵌入式放大模块定制化产品±30kV及以上 高压放大器 H33020 : ±30kV (60kVpp)高压放大器H34015/H34025 : ±40kV(80kVpp)高压放大器H35012:±50kV(100kVpp)高压放大器±800V~±7.5KV(1.6KVpp-15KVpp)放大器 H20808: ±800V/82.5mA/DC-100kHzH30100: ±1kV/100mA/DC-150kHzH21106: ±1.1kV/60mA/DC-50kHzH21505: ±1.5kV/50mA/DC-100kHzH30250: ±2kV/50mA/DC-60kHzH22203: ±2.2kV/30mA/DC-20kHzH30333: ±3kV/33.4mA/DC-30kHz<±500V(<1000Vpp)放大器 H20150: ±100V/500mA/DC-1.1MHzH20230: ±200V/300mA/DC-500kHzH20212: ±200V/120mA/DC-1MHzH20403:±400V/±40mA/DC至200kHz高压大电流放大器(1A以上) H40302S:±35V /±2A/DC至2.2MkHzH42001S:±200V/1.5A/DC至100kHzH42010:±200V/10A/DC至50kHzH43007:±300V /6.7A/DC至50kHz差分输出放大器 H20414D:±400V/±140mA/DC-500kHzH20807D:±800V/±70mA/DC-500kHzH20904D:±900V/±40mA/DC-150kHzH21006D:1000V/±60mA/DC-200kHz定制化产品
基于完全自主的技术,独特的架构,足够的工程经验,以及良好的工业设计,我们可以基于无论是客户的规模化的需要,还是苛刻条件下的参数指标的要求,以严谨的态度和正向开发的理念,力争为客户提供完全贴合应用的定制高压放大器或者模块,具有高度的灵活性和性价比。欢迎与我们联系,共同探讨您的具体需求,实现您的测试目标。
- 应用中心
- 资源中心
- 新闻中心
- 关于华钛
- 联系我们


 京公网安备11011202101548号